


四轴飞行器发展简史
今天,四轴飞行器已经走进航拍、巡检、测绘、农业植保和职业培训课堂。它看起来结构简单——四个旋翼、一块电池、一个飞控板,却能稳稳悬停、自主返航。但这条路并不短:从1907年第一次勉强离地60厘米,到如今巴掌大的无人机可以自主飞行,四旋翼飞行器走过了近一百二十年的探索与沉寂。了解这段历史,有助于学员理解今天飞控系统、传感器与动力系统为何如此重要。
一、1907年:第一次离地60厘米
1907年9月29日,法国布雷盖兄弟与里歇教授合作制造的布雷盖-里歇1号(Gyroplane No.1)完成首次试飞。这是有记录的第一架将载人四旋翼飞行器带离地面的飞行。
但它飞得很勉强:离地高度仅约60厘米(2英尺),需要四名地面人员辅助约束机身,飞行稳定性极差。严格说,这属于系留试飞,并不是自由飞行。它证明了“四个旋翼可以把人带离地面”,却没有解决“如何稳定控制”这个核心问题。
这是巴黎工艺博物馆藏的同款木质模型照片,并非 1907 年飞行历史照。

二、1922年:“飞行章鱼”的百次试飞
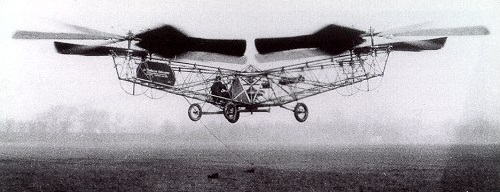
1921年,乔治·德·博泰扎与伊万·杰罗姆获得美国陆军航空勤务队合同,在俄亥俄州代顿麦库克机场研制大型四旋翼直升机,绰号“飞行章鱼”。
该机于1922年12月18日完成首飞,首飞悬停高度约1.8米(6英尺),先后开展100余次试飞。但它操控难度大,且仅在有利风向条件下才能实现前飞,飞行性能有限,无法满足军方要求,项目于1924年终止。
这段历史说明:多旋翼的难点从来不是“能不能转”,而是“能不能按人的意图稳定地转”。
被称为“飞行章鱼”的德博特扎特直升机正在进行试飞。
三、1924年:法国人的1公里闭合航线
1924年,法国工程师艾蒂安·厄米申(Étienne Œhmichen)的四旋翼飞行器取得两项重要成果:4月14日,该机以直线飞行360米创造了国际航协(FAI)认证的首个直升机世界纪录;5月4日,又完成约1公里闭合航线飞行,飞行时间约7分40秒。
值得一提的是,该机除4个主升力旋翼外,还配备多组辅助螺旋桨用于姿态控制。这种“主旋翼负责升力、辅助桨负责姿态”的构型思路,对后来的多旋翼控制设计具有先导意义。
法国勒布尔热航空航天博物馆展出的由艾蒂安·厄米申制造的一架早期直升机。

四、1956年:第一台成功前飞的四旋翼
1956年3月30日,Convertawings公司研制的Model A四旋翼验证机完成首飞。该机旋翼直径约19.4英尺(5.92米),搭载两台发动机,依靠改变各个旋翼的差动推力实现飞行控制,是首台成功实现前飞的四旋翼飞行器。
差动推力控制,正是今天多旋翼飞控的基本原理:通过调节不同旋翼的转速,产生升力差与力矩差,从而实现升降、俯仰、横滚和偏航。
五、1960年:“飞行吉普”没能达标
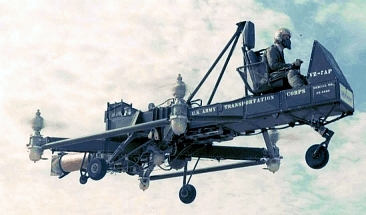
柯蒂斯-莱特公司为美国陆军研发了VZ-7,绰号“Flying Jeep(飞行吉普)”,由一台425马力涡轴发动机驱动,垂直起降简单。该机空重约771公斤,总重约953公斤。可查证来源中未见“有效载荷250公斤”的直接支持,该数据存疑,本文不采用。
它的最大速度仅约51公里/小时,实用升限约61米,飞行速度与升限均达不到军方指标。1960年原型机退回厂商,项目取消。
柯蒂斯-莱特“空中吉普车”VZ-7
六、为什么后来几十年没人造了?
此后数十年,四旋翼垂直起降飞行器没有取得重大实用化进展。不是没人尝试,而是控制太难:四个旋翼的推力稍有偏差,机身就会翻转。在缺乏微传感器与嵌入式控制器的年代,靠机械结构和飞行员手动操作很难稳定控制多旋翼。
这一时期,传统单旋翼带尾桨直升机成为实用旋翼飞行器的主流,四旋翼方案因控制难题被边缘化。
七、为什么今天又回来了?
近二十多年,随着MEMS微传感器、嵌入式控制系统、锂电池与现代控制理论的快速发展,四旋翼飞行器重新受到广泛关注。飞控系统可以实时感知姿态、快速解算并调节各旋翼转速,把过去靠人难以完成的稳定控制交给电子系统完成。
相关研究主要集中在小型、微型四旋翼的结构设计、飞行控制算法、能源与动力系统等方向。今天职业培训中的飞控调试、传感器校准、动力系统匹配与飞行安全操作,正是这段历史留下的技术主线。
结语
从1907年四人扶着离地60厘米,到1924年飞完1公里闭合航线,再到1956年实现前飞、1960年因性能不达标被退回,早期四旋翼的每一次尝试都指向同一个瓶颈:控制。理解这段历史,学员就能明白:今天课堂上调试的每一个参数、校准的每一个传感器,都是在解决一百多年前那些先行者没能解决的问题。
---
